‘젊은 로봇 공학자’ 한국항공대 김현규 교수
- 2026-11-18
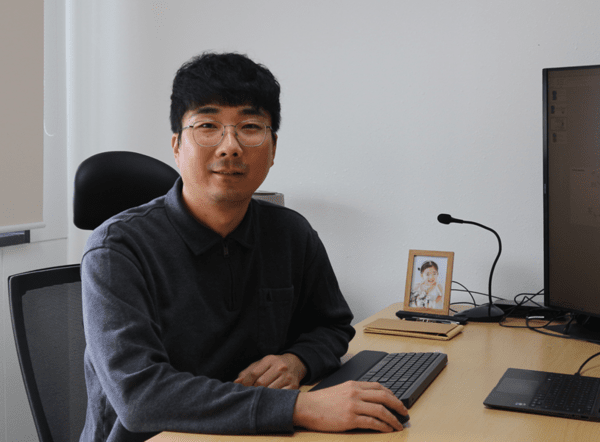
▲공과대학 김현규 교수
우리대학 공과대학 김현규 교수가 로봇신문과 한국로봇학회가 공동 기획한 ‘젊은 로봇 공학자’ 시리즈 96번째 주인공으로 소개됐습니다. 김 교수는 독일 슈투트가르트대학교와 막스플랑크 지능형시스템연구소에서 로보틱스 및 기계공학 박사학위를 취득하고, 막스플랑크 지능형시스템연구소 박사후 연구원을 거쳐 2025년 9월부터 우리대학 공과대학 조교수로 재직하고 있습니다. 2023년에는 국제학술지 ‘어드밴스드 사이언스(Advanced Science)’에 발표한 공동연구 논문으로 슈투트가르트대학교 최우수 논문상을 수상했습니다.
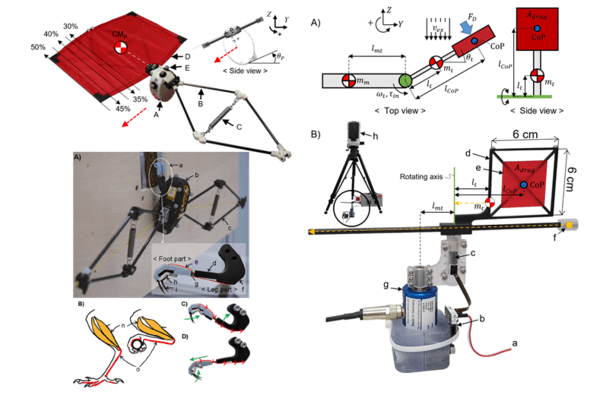
▲생체모방 모바일 로봇의 구조 및 구동 메커니즘
김 교수의 주요 연구 분야는 생체모방 모바일 로봇과 산업용 자율시스템입니다. 험지와 같이 예측하기 어려운 환경에서도 장애물을 극복하고 안정적으로 이동할 수 있는 지능형 로봇을 연구하고 있으며, 생물의 이동 방식에서 영감을 얻어 도약과 등반, 활공 등 다양한 이동 방식을 결합한 로봇 개발에 주력하고 있습니다. 특히 로봇이 지면의 특성을 감지하고 이에 따라 도약과 착지 동작을 조절하는 환경 적응 기술을 연구하고 있습니다.
또 다른 연구 분야는 구조물 조립과 자재 운반 등을 수행하는 자율 건축로봇입니다. 로봇의 기구 설계와 동작 계획, 디지털 트윈 기반 자율 제어 기술을 통합해 다양한 건축 재료를 다루고 구조물 건축을 자동화하는 연구를 진행하고 있습니다. 최근에는 기존의 목재 구조물 조립에서 나아가 다양한 형태와 재료에 대응할 수 있도록 연구 범위를 확장하고 있습니다.
김 교수는 향후 모바일 로봇과 건축로봇 연구를 우주환경으로 확장하겠다는 목표도 밝혔습니다. 지구의 험지에서 축적한 환경 적응 기술을 바탕으로 달과 행성 표면의 불규칙한 지형 및 낮은 중력에 대응하는 탐사로봇을 개발하고, 자율 건축 기술을 우주 구조물 조립과 건설에 적용한다는 구상입니다. 궁극적으로는 사람이 접근하거나 작업하기 어려운 우주환경에서 로봇이 스스로 환경을 인지하고 탐사부터 구조물 구축까지 수행할 수 있도록 하는 것이 목표입니다.
그는 로봇 연구의 핵심 과제로 기계 설계와 전자회로, 제어, 인공지능 등 다양한 분야의 기술을 하나의 시스템으로 통합하고 실제 환경에서 안정적으로 작동시키는 일을 꼽으며, 로봇 분야를 공부하는 후배들에게는 자신의 전공을 충실히 익히는 동시에 다른 분야에도 관심을 갖고 배운 내용을 직접 구현하고 실험하며 경험을 쌓는 자세가 중요하다고 조언했습니다.
국내 로봇 산업의 발전을 위해서는 인공지능과 연산 기술을 로봇의 실제 활용뿐 아니라 설계와 개발 과정에도 적극적으로 적용해야 한다고 강조했습니다. 이를 기계공학의 설계·제작 역량과 연결해 기존 로봇의 성능을 높이고 새로운 개념의 로봇을 개발하는 도전이 활발해져야 한다고 밝혔습니다.

(10540) 경기도 고양시 덕양구 항공대학로 76
TEL - (02) 300-0114 FAX - (02) 3158-5769 E-mail - webmaster@kau.ac.kr
COPYRIGHT 2022 Korea Aerospace University. All right reserved.