AI자율주행시스템공학과 학생 연합팀, ‘2026 자율주행 해커톤’ 대상 수상
- 2026-11-10
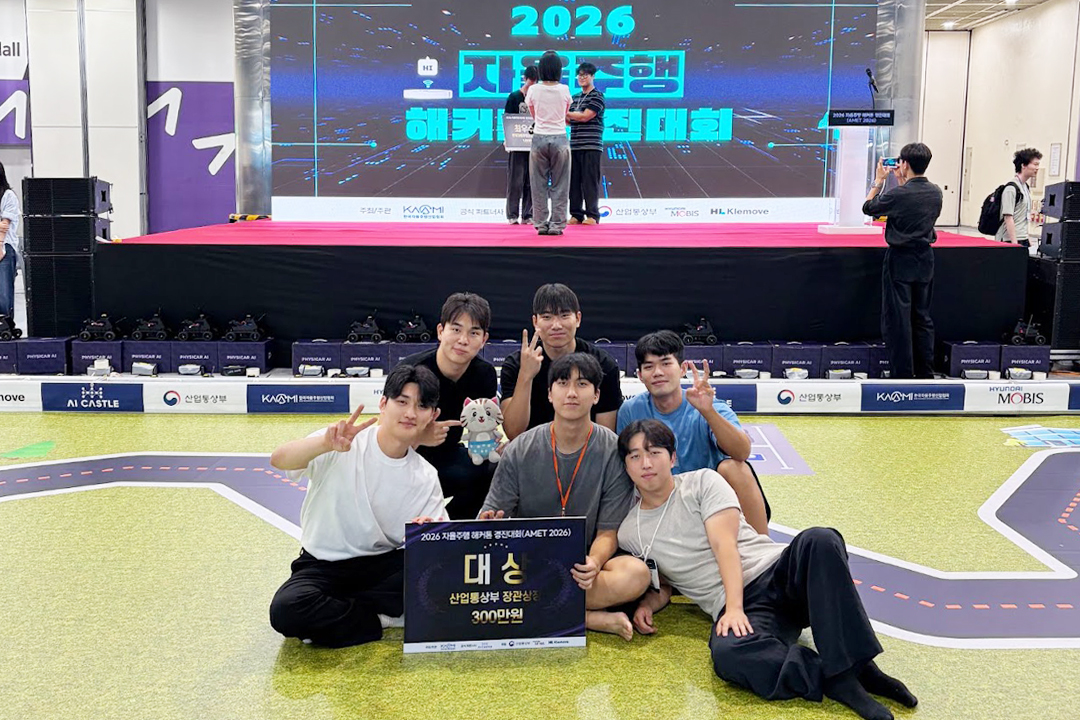
AI자율주행시스템공학과 학생들이 참여한 연합팀 ‘Fiero 라영’(지도교수 김종휘)이 ‘2026 자율주행 해커톤 경진대회(AMET 2026)’에서 대상인 산업통상부장관상을 받았다.
‘Fiero 라영’ 팀은 우리 대학 AI자율주행시스템공학과 김영상·최지훈·김민석·유동오·이찬용 학생과 UNIST 기계공학과 김재호 학생이 함께 꾸린 연합팀이다.
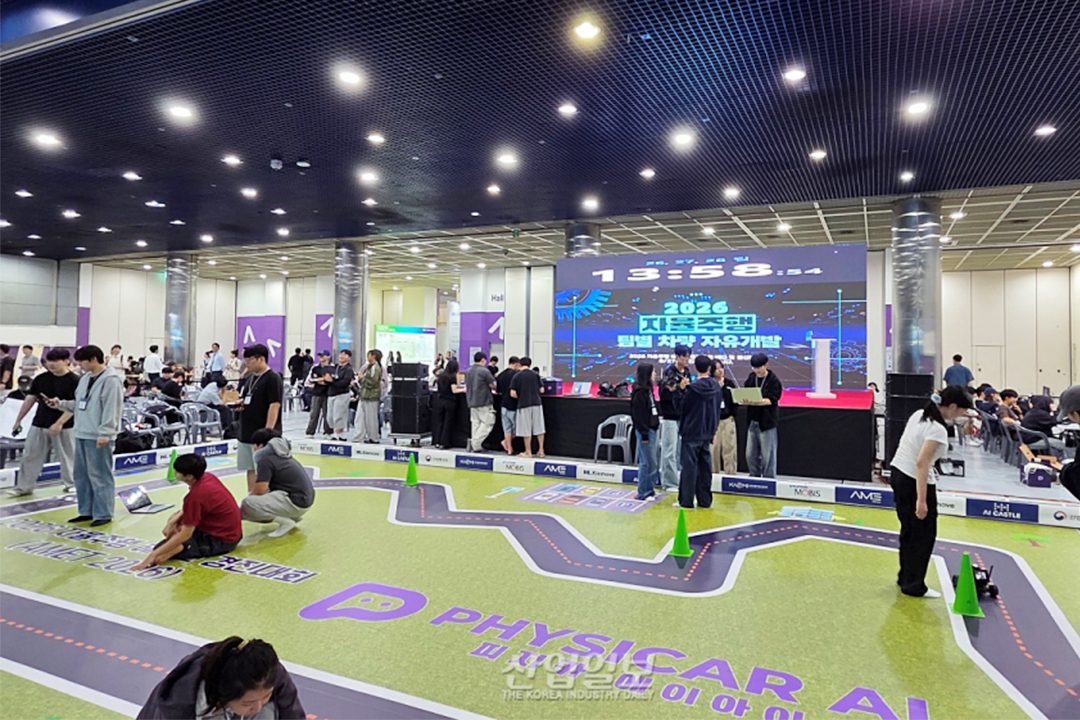
대회는 한국자율주행산업협회가 주최·주관했고, 8월 25일부터 27일까지 서울 코엑스에서 열린 ‘2026 자율주행모빌리티산업전(AME 2026)’과 연계해 진행됐다. 전국 대학생 32개 팀 162명이 예선에 도전했으며, 이 가운데 16개 팀 82명이 본선 무대에 올랐다.
참가팀들은 자율주행 모형차가 주행 경로와 주변 환경을 스스로 인식하고, 장애물을 피하고, 신호등을 읽으며 달리게 해야 했다. 관건은 넉넉하지 않은 하드웨어와 연산 자원으로 주변 인식부터 주행 판단, 차량 제어까지 하나의 시스템을 얼마나 안정적으로 작동시키느냐였다.
‘Fiero 라영’ 팀은 카메라와 라이다(LiDAR, 레이저로 주변 사물과의 거리를 재는 센서)의 특성을 살린 센서 융합 전략으로 이 과제를 풀었다. 카메라 영상에서는 실시간 객체 인식 모델인 YOLO를 기반으로 주행 라인을 인식하고, 라이다는 장애물 탐지를 맡도록 두 센서의 역할을 나눴다. 이어 라이다 측정값을 카메라 영상의 픽셀 좌표와 대응시켜 장애물 위치를 영상 좌표계로 변환했다. 이렇게 해서 장애물과 주행 라인을 같은 화면 기준에서 함께 판단할 수 있게 했다. 센서마다 맡은 일만 처리하니 불필요한 연산이 줄었고, 경로 추종(정해진 길을 따라 달리는 것)과 장애물 회피의 효율도 그만큼 높아졌다. 인공지능 모델 하나하나의 성능을 끌어올리는 데 그치지 않고, 실제 하드웨어의 한계를 전제로 자율주행 시스템 전체를 최적화한 것이다.
이번 수상은 학생들이 전공 수업과 연구 활동에서 익힌 인공지능·자율주행 기술을 직접 달리는 모형차에 옮겨 놓고, 제한된 하드웨어에서 맞닥뜨린 문제를 하나씩 풀어 가며 거둔 결과다. 소속 대학이 다른 학생들이 함께 하나의 자율주행 시스템을 완성해 냈다는 점도 이번 대회가 남긴 또 하나의 성과다.
학생들은 “자율주행 시스템을 구현하는 과정에서 하드웨어의 현실적인 한계를 파악하고, 제한된 연산 자원을 효율적으로 활용하는 데 집중했다”며 “김종휘 교수를 비롯한 학과 교수님들께서 지도해 주신 카메라 기반 자율주행 교육이 실제 주행 시스템을 구현하고 기술적 문제를 해결하는 데 큰 도움이 됐다”고 말했다. 이어 “전공 수업과 연구 활동을 통해 쌓은 지식과 경험이 이번 대회에서 좋은 결과로 이어졌다”고 소감을 밝혔다.
- 이전글 이전글이 없습니다.
- 다음글 성홍계 명예교수 책임 집필 <로켓공학>, 2026년 세종도서 학술 부문 선정

(10540) 경기도 고양시 덕양구 항공대학로 76
TEL - (02) 300-0114 FAX - (02) 3158-5769 E-mail - webmaster@kau.ac.kr
COPYRIGHT 2022 Korea Aerospace University. All right reserved.