물류 전공 학부·대학원생, 한국로지스틱스학회 학술대회서 대상 등 수상
- 2026-11-04
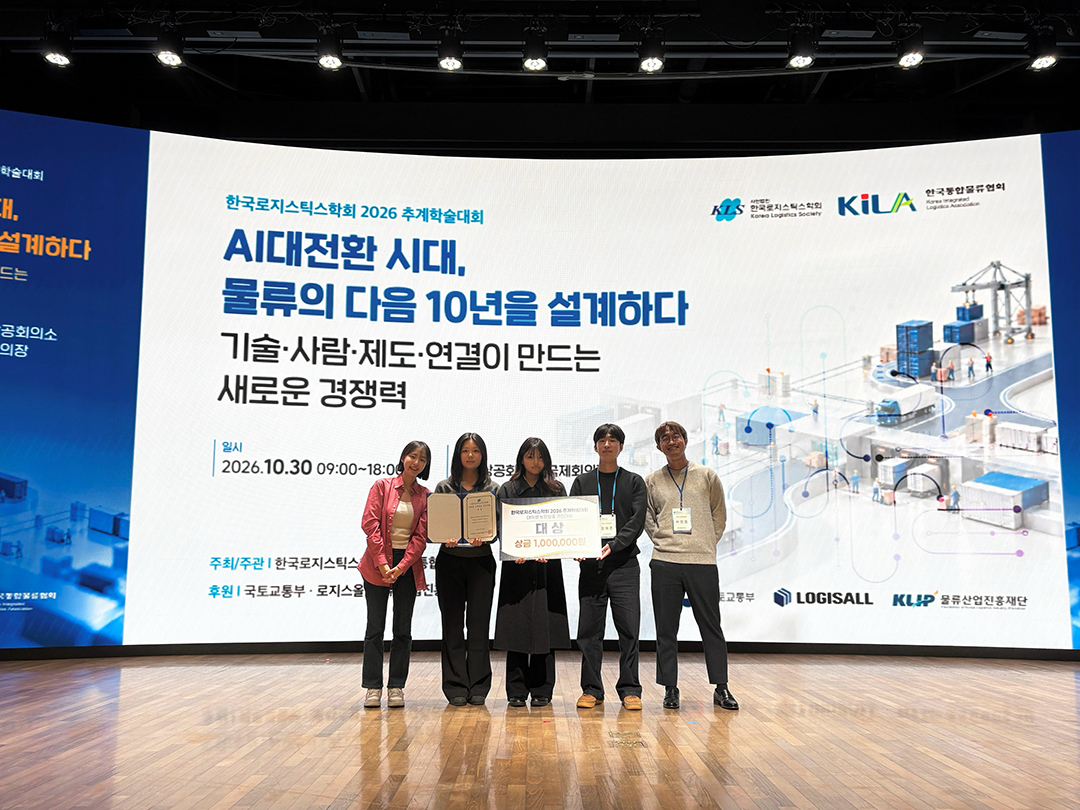
물류전공 학부생과 항공교통물류학과 대학원생이 지난 10월 30일 대한상공회의소에서 열린 ‘2026 한국로지스틱스학회 추계학술대회'에서 대상과 우수상, 우수논문상을 받았다.
학부생들은 학술대회 중 열린 '대학생 논문 발표 경진대회'에 두 팀으로 참가해 이은빈·강희준·김기쁨 학생(지도교수: 서정용) 팀이 대상을, 김태원·황찬휘 학생(지도교수: 채준재) 팀이 우수상을 받았다.
대상을 받은 이은빈·강희준·김기쁨 팀(위 사진)은 ‘Rolling Horizon 기반 파렛트 회수계획 적정 계획기간(H) 분석'을 발표했다. 연구팀은 파렛트를 회수해 다시 공급하는 과정에서 실제 입고량이 계획과 달라 불필요한 운송비와 긴급공급 비용이 생기는 문제에 주목했다. 이를 해결하기 위해 혼합정수선형계획법(MILP)과 Rolling Horizon 기법을 결합해 매일 바뀌는 입고 정보를 반영하며 회수계획을 반복해 수정하는 최적화 방안을 제시했다. 이어 계획기간별 운영비용을 비교해 비용을 최소화하는 적정 계획기간을 도출하고, 파렛트 회수 운영의 비용 효율성을 높이면서 물류 현장에서 활용할 수 있는 회수계획 수립 기준을 제시했다.
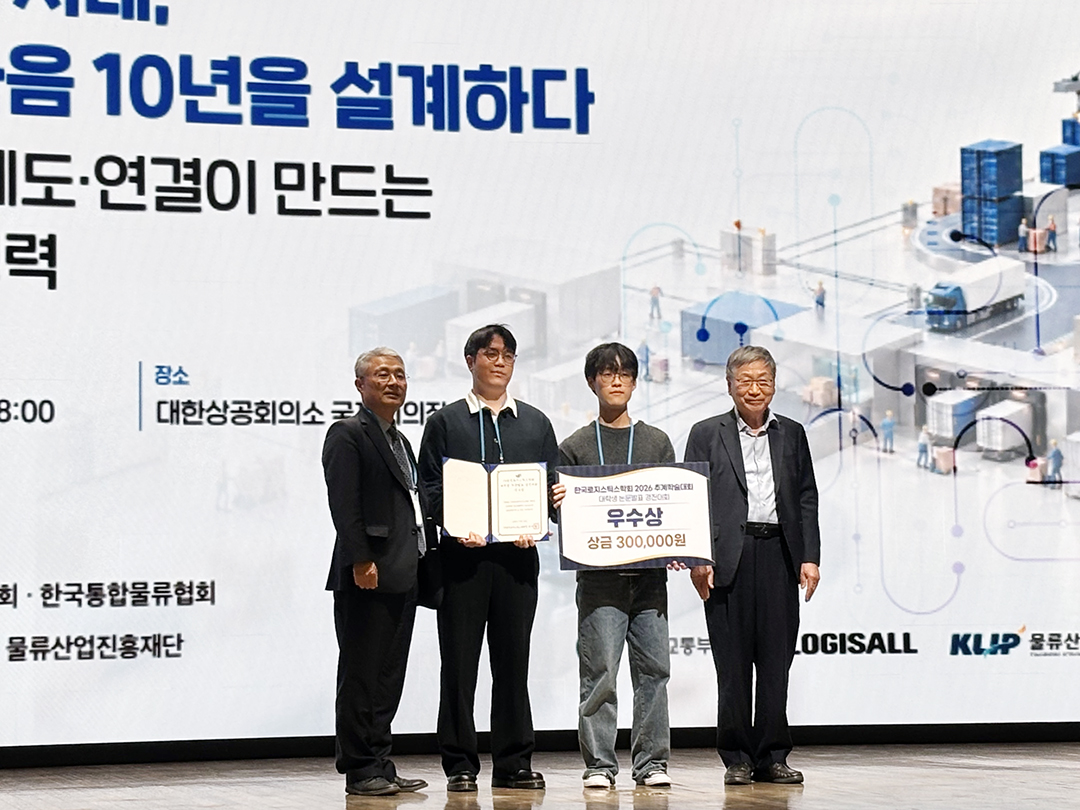
우수상을 받은 김태원·황찬휘 팀(위 사진)은 '부산항 야드 내부 차량 혼잡 완화를 위한 동적 라우팅 연구'를 발표했다. 연구팀은 야드트럭과 외부트럭이 뒤섞여 피크 시간대마다 혼잡이 반복되는 부산항 야드에 주목했다. 야드 내 차량 흐름을 시뮬레이션으로 재현한 뒤 BPR 함수와 강화학습을 이용해 실시간 혼잡을 반영한 우회 경로를 고르는 동적 라우팅 기법을 제시했다. BPR 함수는 주로 고속도로 교통 분석에 쓰이는 함수로, 연구팀은 이를 항만 환경에 맞게 수정해 적용했다. 그 결과 기존 최단경로 방식보다 차량 통행시간을 줄였으며, 실시간 차량 운영 의사결정에 활용할 수 있는 방향을 제시했다.
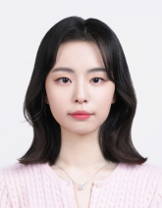
같은 학술대회에서 항공교통물류학과 석사과정 신수현 학생(지도교수: 서정용, 위 사진)은 ‘반품 처리 시스템에서 물류 로봇의 구역 공유 및 분리 운영 전략' 논문으로 우수논문상을 받았다. 이 논문은 이커머스 확대로 반품 물량이 빠르게 늘어나는 가운데, 검수가 필수인 반품센터에서 물류 로봇을 효율적으로 운영하는 방안을 다뤘다. 같은 로봇이 반품 물품의 입고와 출고 운반을 함께 맡는 '구역 공유' 방식과 구역별로 로봇을 전담시키는 '구역 분리' 방식을 시뮬레이션으로 비교하고, 로봇 간 혼잡을 반영해 운영 조건별 처리 성능을 분석했다. 이를 바탕으로 사람과 로봇이 함께 일하는 역물류(반품·회수 물류) 환경에서 조건에 따라 유리한 로봇 운영 방식을 제시했다.

(10540) 경기도 고양시 덕양구 항공대학로 76
TEL - (02) 300-0114 FAX - (02) 3158-5769 E-mail - webmaster@kau.ac.kr
COPYRIGHT 2022 Korea Aerospace University. All right reserved.